Aller au contenu

Testeur Mécanique Modèle Mach-1 v500ct

MA005

1 axe vertical et 1 axe de rotation pour des tests en compression, tension et en torsion

UGS : MA005 Catégorie:

Depuis 1999, ce testeur mécanique configurable a aidé des centaines de scientifiques partout dans le monde à améliorer et publier leurs activités de recherche innovantes sur les biomatériaux, les tissus biologiques et les matériaux mous. Par son design modulaire, sa petite taille et ses nombreuses possibilités de personnalisation, ce testeur haut de gamme offre toute la versatilité requise dans les laboratoires de tests sur les biomatériaux. Il est conçu de façon à pouvoir être amélioré facilement par l’ajout d’actuateurs, de cellules de charge et d’accessoires. Ce testeur saura évoluer et s’adapter constamment aux changements dans vos priorités de recherche.

  • Permet la réalisation de tests uniaxiaux de haute précision en compression, tension et torsion selon plusieurs modes de chargement: dynamique, statique et périodique.
  • Équipé de logiciels intuitifs permettant la collecte efficace des données et des analyse simplifiées
  • Reconnu comme étant un excellent outil académique
  • Occupe peu d’espace et peut être aisément déplacé dans le laboratoire
  • Disponible avec une variété d’accessoires de base et personnalisés
  • Soutenu par une équipe d’experts scientifiques qui pourra vous assister lors de la configuration de votre appareil, pour la préparation de protocoles ainsi que pour le design d’accessoires adaptés à votre utilisation.
  • Caractérise avec précision des échantillonss avec de faibles propriétés mécaniques ou avec des dimensions variant entre celles du micron et du centimètre.
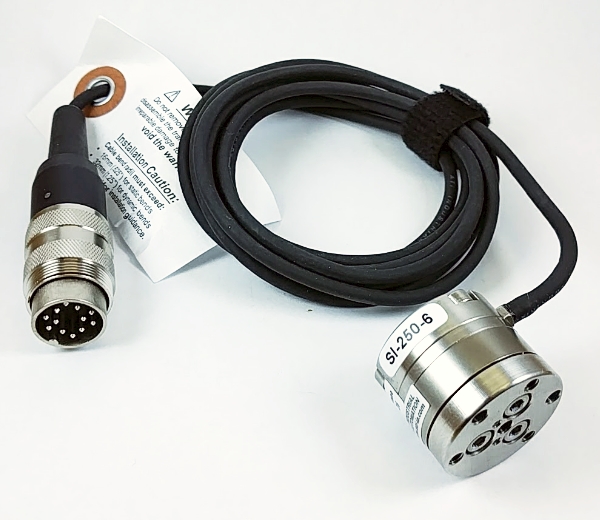
  • La cellule de charge est vendue séparément
  • Ne requière pas d’ajustement PID pour tenir en compte les propriétés du matériel
  • Ne requière pas de lubrification ou de maintenance complexe
Actuateur Linéaire – Vertical (Z)

Oui

Actuateur Linéaire – Horizontal (X)

Non

Actuateur Lineaire – Horizontal (Y)

Non

Actuateur Linéaire – Distance de déplacement

100 mm (50, 150, 200, 250 mm en option)

Actuateur Linéaire – Résolution

0.5 um (0.1 um en option)

Actuateur Linéaire – Vitesse Maximale

50 mm/s (75 mm/s en option)

Actuateur Linéaire – Accélération Maximale

500 mm/s²

Actuateur Rotation – Torsion (T)

Oui

Actuateur Rotation – Distance de déplacement

±Infini

Actuateur Rotation – Résolution

0.5 m°

Actuateur Rotation – Vitesse Maximale

80 °/s

Actuateur Rotation – Accélération Maximale

320°/s²

Ordinateur inclus?

Oui

Ordinateur (Spec. Min.)

Intel Core I5, 8 GB RAM, SDD, Windows 10Pro, carte d’aquisition, écran plat de 22”, webcam HD, barre de son, clavier et souris

Logiciel Inclus?

Oui, Mach-1 Motion et Mach-1 Analysis

Contrôleur (# Axes)

2

Taux d’acquisition

Ajustable de 10 à 2500Hz (tous les canaux)

Cellule de charge incluse?

Non

Alimentation Électrique

100-240 V, 6.3 A, 50/60 Hz

Hauteur

Ajustable de 490 à 685 mm (19 à 27 po)

Largeur

230 mm (9 po)

Profondeur

350 mm (14 po)

Poids

14.5 kg (excluant l’ordinateur, le controleur et les câbles)

Documents et ressources (8)

Accessoires en vedette (10)

Configurations de test (29)

FAQ

Qu'est-ce que le module d'Young E?
Propriété mécanique intrinsèque d'un matériau indépendant de sa géométrie. Correspond à la pente du stress par rapport à la contrainte pendant une compression non-confiné lorsqu'on tiens compte de la géométrie de l'échantillon.

Module de laboratoire — Compression non confinée de disques d’hydrogel

Module de laboratoire — Traction et rupture de la peau

Qu'est-ce que la poroelasticité?
Propriété d'un matériau élastique ou viscoélastique avec une phase fluide libre incompressible. Lorsqu'un tel matériau est mis sous le stress, le fluide interstitiel est relâché de la matrice solide. La friction générée par le mouvement du fluide à travers la matrice poreuse affecte le comportement mécanique d'un tel matériau. Ces matériaux sont normalement testés dans un bain de fluide.

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Paramètres

Mach-1 Analysis – Modèle poroélastique en compression confinée – Paramètres

Mach-1 Analysis – Modèle poroélastique en compression confinée – Exemple

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Cartilage

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Exemple

LAB MODULE – Torsion of Disk-Shaped Samples – Student Version

Qu'est-ce que le champ de déformation?
C'est une méthode de mesure permettant la visualisation du patron de déformation dans un matériau sous contrainte.
Qu'est-ce que la contrainte de cisaillement?
La contrainte de cisaillement est une contrainte mécanique appliquée de manière parallèle ou tangentielle à une face d'un matériau, par opposition aux contraintes normales qui sont appliquées de manière perpendiculaire. C'est le rapport d'une force à une surface. Ses unités sont des Pa.

t =F/A, où t = contrainte de cisaillement, F est la force tangentielle appliquée et A est l'aire de la section tangentielle à la force.

Module de laboratoire — Torsion de l’os

Module de laboratoire — Torsion d’échantillons en forme de disque

LAB MODULE – Torsion of Bone – Student Version

LAB MODULE – Torsion of Disk-Shaped Samples – Student Version

Qu'est-ce que le module de cisaillement?
Le module de cisaillement G est une propriété mécanique d'un matériau. Il est indépendant de la géométrie du matériau. Il représente la rigidité d'un matériau sous une force parallèle à l'une de ses surfaces tandis que sa face opposée présente une force opposée. Le module de cisaillement G est décrit comme la contrainte de cisaillement divisée par la deformation de cisaillement. le module de cisaillement est extrapolé de la régression linéaire entre la contrainte de cisaillement à l'équilibre et la deformation de cisaillement.

Module de laboratoire — Torsion de l’os

Module de laboratoire — Torsion d’échantillons en forme de disque

LAB MODULE – Torsion of Bone – Student Version

LAB MODULE – Torsion of Disk-Shaped Samples – Student Version

Qu'est-ce que l'allongement à la rupture?
La quantité de la déformation uniaxiale à la fracture, y compris la déformation élastique et plastique.

Module de laboratoire — Traction et rupture de la peau

LAB MODULE – Tension and Rupture of Skin – Student Version

Je suis un utilisateur de l'Arthro-BST ou du Benchtop Arthro-BST, pouvez-vous mettre en ligne mes publications sur votre site web?
Nous encourageons nos clients à nous informer lorsqu'ils publient des recherches en utilisant l'Arthro-BST ou le Benchtop Arthro-BST. Nous serions heureux de promouvoir vos recherches sur notre site Internet ainsi que sur les médias sociaux (ResearchGate, Twitter et LinkedIn). Pour le bénéfice des autres utilisateurs du Arthro-BST, veuillez nous envoyer vos dernières recherches si vous ne pouvez pas les trouver sur notre site Web!
Est-ce que le Mach-1 peut fonctionner en contôle de la force?
Le Mach-1 est un testeur mécanique de type contrôle de déplacement. La majorité des fonctions du logiciel Mach-1 Motion sont configurées en imposant un profil de déplacement pour un certain actuateur. Toutefois, deux fonctions utilisent le mode de contrôle de la force (charge mécanique). La fonction Creep (fluage) déplace un actuateur jusqu'à ce qu'une force prédéfinie soit atteinte et maintien cette force par une boucle PID fermée en temps réel. Cette fonction peut être utilisée, par exemple, pour l'étude de la déformation d'un échantillon sous contrainte statique. La seconde fonction, Find Contact, déplace un actuateur jusqu'à ce qu'une variation de force prédéfinie soit mesurée par la cellule de charge. Cette fonction peut être utilisée, par exemple, pour la détection de la position exacte de la surface de l'échantillon, du fond de la chambre ou pour placer l'échantillon sous une précontrainte prédéfinie.
Une façon alternative d'effectuer d'autres fonctions en mode quasi-contôle de force consiste à appliquer un profil de déplacement connu pour générer le profil de force souhaité (en supposant que l'échantillon n'est pas sujet au fluage).

Mach-1 Motion – Fluage

Comment fonctionne le modèle élastique sur échantillon sphérique "Elastic Model on Spherical Sample"?
(En anglais seulement) This tool allows for the computing and visualizing of the shear modulus (MPa) from an unconfined compression test performed using a flat indenter on a spherical sample (Figure 1).

Results analysis is performed considering small deformation of a perfectly spherical sample (with uniform elastic material properties) tested in unconfined compression between two flat platens. Curve fitting is based on Gauthier et al., 2004 who used the Hertz model predicting the force exerted by a rigid spherical body under small deformation (less than 10%) which is given by the equation (attached), where F(r) is the force exerted by the sphere when the distance separating the compressing platen surface from the bottom platen is r (and r ˂ 2 R0), u is the shear modulus and R0 is the bead's initial radius.

The radius of the spherical sample has to be specified in order to calculate the material properties. The error on the estimation of the best curve representing the compression curve is calculated using the root of the mean squares (RMS) method and is displayed under “RMSE”. For example, (Figure 2) shows parameters used for the “Stress Relaxation” (Mach-1 Motion) function in an unconfined compression protocol on a single spherical bead. Corresponding results are shown in (Figure 1).

Mach-1 Analysis – Modèle élastique sur échantillon sphérique – paramètres

Mach-1 Analysis – Modèle élastique sur échantillon sphérique – Equation

Mach-1 Analysis – Modèle élastique sur échantillon sphérique – Exemple

Comment fonctionne le modèle élastique en indentation "Elastic Model in Indentation"?

(En anglais seulement) This tool allows for the computing and visualizing of the shear modulus (MPa) and the Young’s modulus (MPa) from an indentation test performed using a spherical indenter (Figure 1). This model is well adapted for the mechanical characterization of samples (with critical diameter (width) at least 5 times the indenter diameter) bonded on a flat rigid support (at least 10 times stiffer than the sample), for example: any sheet of material lying on a rigid chamber base (limited sliding at the interface can be assumed) or a cartilage layer attached to a thick sub-chondral bone. A user license is required to obtain the results of the elastic model in indentation (Software Add-On, contact Biomomentum to obtain your license).


Results analysis is performed considering the indentation mechanics of an infinitely wide elastic layer bonded to a rigid half-space which has been developed as a model for the layered geometry of cartilage and subchondral bone (Hayes et al., 1972). (Figure 2) shows a schematic representing the modeled situation.

Many parameters need to be specified in order to calculate the different material properties.

1. Indenter Shape is:

  • Spherical
  • Plane-Ended Cylindrical

2. Indenter radius in mm.

3. Poisson ratio can be selected from a drop-down list (Figure 3)


4. Position @ contact is – defines the position of the left cursor:

  • to be curvefit – will automatically find the position contact which will give the smallest mean squared error (mse)
  • the value at t0 – will automatically take the position contact at the start of the curve
  • the following value (mm) – the user need to specify the value in the corresponding field next to the drop-down list
  • cursor position – the user can drag the left cursor to the wanted position contact

5. Sample thickness is the:

  • position @ contact – will automatically find the position at contact (position of the left cursor)
  • following value (mm) – the user need to specify the value in the corresponding field next to the drop-down list

6. Curvefit is up to – defines the position of the right cursor:

  • peak load – will automatically take the position of the peak load
  • delta load (unit) – the user need to specify the value of the desired delta load in the corresponding field next to the drop-down list
  • delta position (mm) – the user need to specify the value of the desired delta position in the corresponding field next to the drop-down list

The error on the estimation of the best curve representing the stress relaxation curve is calculated using the root of the mean squares (RMS) method and is displayed under “mse”. For example, (Figure 4) shows parameters used for the “Normal Indentation” (Mach-1 Motion) function in an indentation testing protocol on ovine articular surfaces. Corresponding results are shown in (Figure 1).

Spherical Indentation Guide – Mach-1 Mechanical Tester – Biomomentum

Mach-1 Analysis – Modèle élastique en Indentation – Paramètres

Mach-1 Analysis – Modèle élastique en indentation – Poisson ratio choix

Mach-1 Analysis-Modèle élastique dans l’indentation–Cartilage & os sous-chondral

Mach-1 Analysis – Modèle élastique en Indentation – Exemple

Comment fonctionne le modèle poroélastique en compression confinée "Poroelastic Model in Confined Compression"?
(En anglais seulement) This tool allows for the computing and visualizing of the aggregate modulus (MPa), the permeability (mm2/MPa·s) and the mean square error (RMSE) of the fit calculated from a “Stress Relaxation” curve (load or force vs. time) in confined compression (Figure 1) on a disk sample. The curve is fitted to the linear biphasic model (Mow et al., 1980 or Bursać et al., 1999) in order to obtain the mechanical properties of the disk. Sample radius, strain and sample thickness need to be specified.

This model is well adapted for the mechanical characterization of samples containing a liquid fraction and a solid matrix, for example: cartilage or gel samples. A user license is required in order to obtain the results of the poroelastic model in confined compression (Software Add-On, contact Biomomentum to obtain your license).

Mechanical properties can be obtained from the stress relaxation curves obtained under confined compression such as the aggregate modulus (HA) and the hydraulic permeability (k). The aggregate modulus is a measure of stiffness of the sample at equilibrium while the hydraulic permeability is the ability of the fluid to flow through the cartilage matrix.

For example, (Figure 2) shows parameters used for the “Stress Relaxation” function in a confined compression testing protocol on human cartilage disks. Corresponding results are shown in (Figure 1).

Mach-1 Analysis – Modèle poroélastique en compression confinée – Paramètres

Mach-1 Analysis – Modèle poroélastique en compression confinée – Exemple

Comment fonctionne le modèle poroélastique en compression non-confinée "Poroelastic Model in Unconfined Compression"?
(En anglais seulement) This tool allows for the computing and visualizing of the fibril network modulus (MPa), the equilibrium modulus (MPa), the permeability (mm2/MPa·s), and the mean square error (RMSE) of the fit calculated from a “Stress Relaxation” curve (load or force vs. time) in unconfined compression (Figure 1) on a disk or osteochondral core sample. The curve is fitted to the linear fibril-network-reinforced biphasic model (Soulhat et al. 1999) in order to obtain the mechanical properties of the disk. Sample radius, strain, and Poisson’s ratio need to be specified. This model is well adapted for the mechanical description of samples containing a liquid fraction and a fibril network, for example: cartilage or gel samples. A user license is required in order to obtain the results of the poroelastic model in unconfined compression (Software Add-On, contact Biomomentum to obtain your license).

The nonhomogeneous composite model (i.e. linear fibril-network-reinforced biphasic model) is an extension of the previously developed isotropic homogeneous biphasic model, and was achieved by reinforcing the latter with a network of nonlinear fibrils distributed homogeneously in the r, θ, z directions and which resist extension only (Figure 2). The isotropic matrix is described by the drained elastic constants Em (Young’s modulus), vm(Poisson’s ratio) and a hydraulic permeability k. The fibril network is described by the Young’s modulus of individual fibrils ef which, combined with a fibril volume fraction χ (fibrils volume/ total-volume), results in an equivalent tensile modulus of the fibril network, Ef = 1/3 χ ef (since 1/3 of the fibrils are oriented in each of three mutually orthogonal directions).

For example, (Figure 3) shows parameters used for the “Stress Relaxation” function in an unconfined compression testing protocol on ovine cartilage disks. Corresponding results are shown in (Figure 1).

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Paramètres

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Cartilage

Mach-1 Analysis – Modèle poroélastique en compression non-confinée – Exemple

Comment fonctionne le modèle "Sinusoid"?

(En anglais seulement) This feature is used to obtain the Frequency, Amplitude and Offset of a sinusoidal signal. A blue line displays the theoretical sinusoid with the Frequency, Amplitude and Offset obtained (Figure 1). The values of the Frequency, Amplitude and Offset are indicated in the "Results" field. The units vary according to the graph’s axes.

This feature can also be used for sinusoidal stimulus-response analysis. Sinusoidal stimulus shall be selected on the x-axis and the sinusoidal response on the y-axis. The Modulus is the ratio of the response Amplitude over the stimulus Amplitude. The Phase is the phase difference between the response and the stimulus. The Modulus’ is computed as the Modulus*Cos(Phase) and the Modulus” is computed as the Modulus*Sin(Phase). A blue line displays the theoretical sinusoidal stimulus-response with the Frequency, Modulus and Phase obtained (Figure 2). The values of the Modulus and Phase are indicated in the “Results” field. The units vary according to the graph’s axes.

One use for this feature would be to compute material properties by multiplying the Modulus obtained by the appropriate geometric factors. For example, the Young’s Modulus can be obtained during uniaxial compression or tension on cylindrical sample with t/pi*r2 as the geometric factor, t is the thickness and r is the radius of the sample.

Mach-1 Analysis – Sinusoid – Exemple d’analyse stimulus-réponse

Mach-1 Analysis – Sinusoid – Exemple d’analyse des signaux

Quelles sont les spécifications des actuateurs?
(En anglais seulement)

Actuateurs Compression/Tension & Cisaillement Torsion
Plage de déplacment 50, 100, 150, 200 ou 250 mm 360° en continu
Résolution 0.5 ou 0.1 um (haute précision) 0.0005°
Vitesse Maximale 100 mm/s 80°/s
Accéleration Maximale 500 mm/s² 320°/s²

Mach-1 – Fiche d’information sur les spécifications

Comment le paramètre quantitatif de l'Arthro-BST est-il calculé?
Le paramètre quantitatif de l'Arthro-BST (QP) correspond au nombre de microélectrodes en contact avec le cartilage (voltage inférieur à -2 mV) lorsque la somme de ces potentiels électriques atteint -100mV.
Qu'est-ce que le module aggrégat?
(En anglais seulement) The aggregate modulus (Ha) corresponds to the stiffness of the material at equilibrium when fluid has ceased flowing through it in a confined compression test configuration. The aggregate modulus can be calculated from Young's modulus (E) and the Poisson ratio (v) using the formula Ha=E(1-v)/[(1+v)(1-2v)].
Quelles sont les caractéristiques de la fonction de relaxation de contrainte (Stress Relaxation)?
(En anglais seulement) The “Stress Relaxation” function allows for applying sequences of ramp-hold displacements as shown in the figure. A sequence of ramp-hold displacements is specified by determining the number of ramps plus the amplitude and velocity of each ramp (the same amplitude and velocity are used for all ramps).

During a “Stress Relaxation” test, a ramp is executed at velocity V and amplitude A, followed by a relaxation (plateau) in which a constant position is held during a time period specified by the user. Several identical ramp-relaxation cycles may be executed one after another.

Parameters:
STAGE AXIS - On multi-axis systems, the user must specify which axis will perform the “Stress Relaxation”.
LOAD CELL AXIS - When using a multiple-axis load cell, the measurement axis can be selected.
Note: The selected “Load Cell Axis” must be consistent with the “Stage Axis”. For example, if the “Vertical (z)” stage axis is selected, the “Load Cell Axis” must have a component along the vertical axis, such as the load along the z axis (the force along z axis or the torque along the x or y axis uses a multiple-axis load cell) in order to eventually attain the “Stop based on” criteria. FAILURE TO MATCH THE “LOAD CELL AXIS” TO THE “STAGE AXIS” CAN RESULT IN DAMAGING OF THE LOAD CELL.
RAMP AMPLITUDE - This is the amplitude that the stage will reach. Full stage range is allowed. A positive amplitude will move the vertical stage down (compression), the horizontal stage, right, and the rotation stage, clockwise. Enter a negative amplitude for opposite directions.
RAMP VELOCITY - This is the velocity at which the stage executes the ramp. Refer to the specifications of your Mach-1™ model to learn of the velocity range allowed. In Mach-1 Motion, the speed is always specified in absolute value terms.
NUMBER OF RAMPS - This is the number of identical displacement/hold cycles to be executed.
STOP BASED ON - There are two ways of determining the end of each relaxation profile (ramp/hold cycle) before applying the next ramp: “Fixed Relaxation Time” and “Relaxation Rate”.
“Fixed Relaxation Time” specifies the duration of each relaxation.
“Relaxation Rate” dynamically monitors the load vs. time slope and ends the relaxation when this slope is less than the “Relaxation Rate per min.” specified by the user. The period over which the slope is calculated is specified by the “Time for Measurement of the Slope, s”. Although a longer period will result in a more accurate slope, keep in mind that the specified relaxation rate can be attained more quickly than the time for measurement of the slope.
FIXED RELAXATION TIME - Specify the relaxation duration when “Fixed Relaxation Time” is selected in the “Stop based on” menu.
RELAXATION RATE PER MIN - Specify the relaxation rate when “Relaxation Rate” is selected from the “Stop based on” menu. The units are grams per minute or newtons per minute, depending on the load measurement units of the selected load cell.
TIME FOR MEASUREMENT OF THE SLOPE - Specify the period over which the relaxation slope is calculated when “Relaxation Rate” is selected in the “Stop based on” menu.

Mach-1 Motion – Fenêtre de la fonction Stress Relaxation

Mach-1 Motion-Stress Relaxation-Position typique en fonction de la courbe de tem

Quelles sont les caractéristiques de la fonction d'indentation normale "Normal Indentation"?
Cette fonction détecte précisément la hauteur et l'orientation de la surface de l'échantillon en position XY et enregistre la charge (pour cellules de charge multiaxiale uniquement) tout en déplaçant simultanément les trois acuateurs linéaires à des vitesses différentes afin de déplacer un indentateur sphérique avec un profil de déplacement prédéfini le long d'un axe virtuel normal (perpendiculaire) à la surface de l'échantillon.

Paramètres:
CRITÈRES DE CONTACT Z - L'utilisateur spécifie la charge à atteindre jusqu'à ce que l'acuateur cesse de bouger. Le logiciel analyse la courbe de charge "load-displacement" et ramène l'acuateur à la position où la charge avait commencé à augmenter (soit, le double de la résolution de la cellule de charge) (vous pouvez aussi vous référez à la description de la fonction Find Contact).
GRILLE DE SCANNAGE - Précisez la distance "d" à partir de l'emplacement du test et des 4 points de contrôle situés à proximité du lieu de test (xi, yi) = (-d, 0), (d, 0), (0, -d ) Et (0, d).
AMPLITUDE D'INDENTATION - Il s'agit de l'amplitude de l'indentation normale. La variation de force complète de l'acuateur est permise. Une amplitude positive entraînera l'indentateur vers l'échantillon (compression).
VITESSE D'INDENTATION - Il s'agit de la vitesse de l'indentation normale. Vous pouvez vous référer aux spécifications de votre modèle Mach-1™ pour connaître la variation de vitesse à laquelle l'indentation normale peut être faite. Dans le logiciel Mach-1 Motion, la vitesse est toujours spécifiée en termes de valeur absolue.
TEMPS DE RELAXATION - C'est la période durant laquelle la position est maintenue à l'amplitude commandée (période de relaxation).

Spherical Indentation Guide – Mach-1 Mechanical Tester – Biomomentum

Mach-1 Motion – Fenêtre de la fonction Normal Indentation

De quoi a l'air la fenêtre principale du logiciel Mach-1 Analysis? Quelles sont ses principales fonctionalités?
L'image ci-jointe montre la fenêtre principale du logiciel Mach-1 Analysis. Il comprend différentes options de configuration, un panneau graphique principal et un panneau de résultats. Le panneau latéral est l'endroit où vous définissez le tracé de résultats puis configurez et enregistrez votre séquence de test. Dans le panneau inférieur, vous pouvez définir le taux d'acquisition, accéder aux commandes manuelles et aux paramètres des cellules de charge ainsi qu'à d'autres informations sur le logiciel.

Mach-1 Analysis – Fenêtre Principale

Quelles sont les caractéristiques de la fonction de détection de contact "Find Contact"?

(En anglais seulement) The Find Contact function moves a stage until a predefined load variation (stop criteria) is measured by the load cell, then it analyses the load-displacement curve and repositions the stage based on the selected stage repositioning option. This function can be used, for example, to detect the exact location of a sample surface or the bottom of a testing chamber (in this case the stage must be moved very slowly to avoid overloading the load cell), or to place an indenter in contact with a sample using a predefined load.


Parameters:
STAGE AXIS - On multi-axis systems, the user must specify which axis will perform the “Find Contact”.
LOAD CELL AXIS - When using a multiple-axis load cell, the force component on which the stop criteria (load or torque) will be applied has to be selected.
Note: The selected “Load Cell Axis” must be consistent with the “Stage Axis”. For example, if the “Vertical (z)” stage axis is selected, the “Load Cell Axis” must have a component along the vertical axis, such as the load or force along the z axis, or the torque along the x or y axis for the multiple-axis load cell, in order to fulfill the “Stop Criteria” at some point. FAILURE TO MATCH THE “LOAD CELL AXIS” TO THE “STAGE AXIS” CAN RESULT IN DAMAGE TO THE LOAD CELL.
DIRECTION - Specify if the stage has to start moving in the positive or negative direction. With a positive displacement, a vertical stage will move down (compression), a horizontal stage will move right, and a rotation stage will move clockwise. Enter a negative value for stage displacements in opposite directions.
STAGE VELOCITY, MM/S - Specify the speed at which the stage will move. Refer to the specifications of your Mach-1 model to learn of the velocity range allowed. In Mach-1 Motion, the speed is always specified in absolute value terms.
CONTACT CRITERIA, GF - The user specifies the “Contact Criteria” which corresponds to the variation of the load (relative to the load measured when this function is executed) and not the absolute load. For instance, if the load cell indicates 10.0 g when the function “Find Contact” is executed with a 2.0 g “Contact Criteria”, the stage will move in the positive direction until the load cell reads 12.0 g, or in the negative direction until the load reads 8.0 g.
STAGE LIMIT, MM - The user specifies the “Stage Limit” which corresponds to the maximum relative displacement of the executed function. This serve as a safety precaution for the load cell. For example, in the case of indenting very soft materials, this parameter can serve as an emergency stop if the contact criteria is never met. The stage can stop before hitting the sample holder and possibly damaging the load cell.
STAGE REPOSITIONING - Depending on the predefined stage velocity, the stage will continue to move (position will overshoot), more or less, following the reaching of the stop criteria (hardware delay). In order to compensate for this overshoot, this function automatically analyses the load-displacement curve generated and repositions the stage based on the selected stage repositioning option. There are three stage repositioning options:
  1. “Rien”; the stage remains at the position where it has stopped (overshoot)
  2. “Stop Criteria”; the stage is repositioned where the load variation first corresponded to the stop criteria (overshoot compensation)
  3. “2X Load Resolution”; the stage is repositioned where the load variation first corresponded to twice the load cell resolution (surface detection)

Mach-1 Motion – Find Contact – Stage Repositioning

Mach-1 Motion – Fenêtre de la fonction Find Contact

De quoi à l'air l'interface logicielle de Mach-1 Motion? Quelles sont les principales fonctionalités?
L'image ci-jointe montre la fenêtre principale du logiciel Mach-1 Motion. Il se compose de différentes options de configuration et de deux principaux graphiques exposant le flux des données. Le graphique supérieur affiche la position des acuateurs en temps réel. Le graphique inférieur affiche le rendement, en temps réel, de la cellule de charge (les forces et les torques si l'on utilise une cellule de charge multi-axes). Le panneau latéral est l'endroit où vous configurez et enregistrez votre séquence de test. Dans le panneau inférieur, vous pouvez définir le taux d'acquisition, accéder aux commandes manuelles, aux paramètres des cellules de charge et à d'autres informations sur le logiciel.

Mach-1 Motion – Fenêtre pricipale

Comment fonctionne la fonction Creep (Fluage)?
(En anglais seulement) The Creep function moves a stage until a predefined load variation (Load Target (relative to initial load)) is reached and maintains this loading through real-time closed-loop PID adjustment of the stage position. This function can be used, for example, to study the deformation of a sample under constant loading. Note that tuning a PID requires a reasonable amount of closed-loop system understanding. A set of PID parameters optimized for a particular experimental configuration will probably be inappropriate for a different configuration and could even create system instabilities (oscillations) that can result in damage to the system.

Parameters:
STAGE AXIS - On multi-axis systems, the user must specify which axis will perform the “Creep”.
DIRECTION - Specify if the stage has to start moving in the positive or negative direction. With a positive displacement, a vertical stage will move down (compression), a horizontal stage will move right, and a rotation stage will move clockwise. Enter a negative value for stage displacements in opposite directions.
STAGE VELOCITY, MM/S - Specify the speed at which the stage will move. Refer to the specifications of your Mach-1™ model to learn about the velocity range allowed. In Mach-1 Motion, the speed is always specified in absolute value terms.
RELATIVE LOAD TARGET, GF OR N - Specify the relative amount of load to be applied and maintained on the sample. When a value is entered, the stage will initiate its movement until a change in load of that magnitude is reached. The value for Relative Load Target is specified in absolute value terms.
CREEP TIME, SEC - This is the time period during which the relative loading will be maintained. Note that after this period, the final stage position will be maintained.
P GAIN - This is the Proportional gain of the PID control loop. This is the main parameter that drives the feedback loop. Our experiments revealed that a good starting point for the optimization of this parameter is given by P = 0.001 (and I = 0), then raising P in logarithmic increments (0.01, 0.1, 1) until a satisfactory amplitude in reached. The higher the P value, the faster the error will be corrected, however if the P is made too large, the error can go negative (actual load > desired load) which may start a process where the stage starts to oscillate between speeding up and slowing down. This oscillation can result in the motor control system going unstable. A simple way to eliminate this instability would be to decrease P until the oscillation stops.
I GAIN - This is the Integral gain of the PID control loop. Integral control sums the error from each position update then multiplies the sum by the Integral gain, I. Our experiments revealed that for most creep tests, best results are achieved with I = 0. If a residual error exists while holding a load, the I value can also be incrementally increased until the error disappears.

Mach-1 Motion – Fluage

Quelles sont les fonctions de test disponible dans le logiciel Mach-1 Motion?
(En anglais seulement) The “Function” menu is a dropdown list of all the available functions that can be used to build a “Sequence” (see Sequence section). As each “Function” is selected, the corresponding configurable parameters with their according units are displayed.

Available Functions:
  • Creep - Moves a stage until a predefined load variation is reached and maintains this loading through real-time adjustment of the position.
  • Find Contact - Moves a stage until a predefined load variation (stop criteria) is measured by the load cell.
  • Move Absolute - Used to make absolute stage displacements (i.e. move the stage to a given position).
  • Move Relative - Used to make relative stage displacements (i.e. move the stage at a given amplitude).
  • Normal Indentation (for model v500css only with Software Add-on) - Detects the height and orientation of the surface at the XY position and records the load while simultaneously moving the three linear stages at different speeds in order to move a spherical indenter with a predefined displacement profile along a virtual axis normal to the surface of the sample.
  • Paraboloid - A ramp followed by a release (same amplitude, opposite direction, any velocity, any acceleration).
  • Ramp-Release - A ramp followed by a relaxation (plateau) and a release (same amplitude, opposite direction, any velocity).
  • Scan (model v500css or v500cst required) - Moves all stages to the next position on a predefined positions list.
  • Sinusoid - Execute precise sinusoidal displacements.
  • Relaxation des contraintes - Applying sequences of ramp-hold displacements.
  • Wait - Acquire data from the motion controller and/or load cells without activating the motors.
  • Zero Load - Sets the current load read by the load cell back to zero (Tare).
  • Zero Position - Sets the current position read by the stage as the new zero.

Mach-1 Motion – Fenêtre pricipale

Comment puis-je activer la vidéo temps réel dans le logiciel Mach-1 Motion? Quelle sont les principales fonctionalités?
(En anglais seulement) A Camera Feed (camera, lens and positioning arm) can be added to the mechanical Tester. These accessories allow the capture of series of high definition images of the sample during mechanical testing. Image capture is synchronized with the raw data of the mechanical test. With this Add-on feature activated, clicking on the “Show Camera” button will reveal a secondary panel of the Mach-1 Motion Main Window displaying the camera feed and related parameters (see Figure attached). At all times, it is possible to switch back to the regular panels by clicking on the “Hide Camera” button. It should be mentioned that by doing so, the status of the camera feed will remain unchanged and the configured acquisition will continue to progress in background. Clicking on the “Show Camera” activation button at the bottom right of the panel will launch the real-time camera feed. Note that the camera feed cannot be stopped using the activation button when a test sequence is running. In order for the images to be saved, the camera feed must be activated and a Mach-1 function must be saved. To store the images, a sub-folder will be automatically created using the name format “FileName_XXX”, where FileName is the user-specified filename and XXX is a function index (001 for the first function saved, 002 for the next one and so on). The images will be saved in this sub-folder with the name format “FileName_XXX_YYYYYYYY (.bmp)”, where YYYYYYYY corresponds to the time index of the corresponding function in tenths of a second.

Parameters:
SNAPSHOT - At any time when the camera feed is activated, a snapshot image can be saved.
RECORDING - Checkbox to perform an image recording during a data acquisition.
TIME INTERVAL BETWEEN IMAGE, SEC - Select the time interval (period) between each saved image. The minimum interval is 0.1s.
SETTING (POINT GREY RESEARCH) - Ideal parameters for “Camera Settings” tab:
  • Exposure: “Auto”
  • Shutter: “100ms”
  • Gain: User-specified (see figure below)
  • FrameRate: “10fps”
The “Standard Video Modes” tab is used to modify output image resolution. The “Camera Information” tab displays important information about this add-on.

Mach-1 Motion – Fenêtre principale avec la vidéo – Gain

Mach-1 Motion – Fenêtre principale avec la vidéo

Faites-vous des mises à jour de vos logiciels? Est-ce que je dois les payer?
Biomomentum Inc. vous garantit que des mises à jour gratuites des logiciels seront offertes pour une période de 24 mois à compter de la date d'expédition. Passé ce délai, les mises à jour seront fournies lorsqu'elles seront disponibles, moyennant un montant additionnel ou en vertu d'un accord avec Biomomentum.
Quelle est la flexibilité du logiciel du testeur mécanique pour créer des protocoles de chargement cycliques personnalisés?
Notre logiciel est très polyvalent et facile d'utilisation. Il y a un ensemble de fonctions de base (déplacement absolu, déplacement relatif, sinusoïdal, arrêt, paraboloïde, etc.) que vous pouvez combiner en séquences. Avec cette structure, vous pouvez facilement créer des protocoles personnalisés de chargement.
Puis-je acheter une garantie prolongée?
Vous pouvez acheter une garantie prolongée pour nos produits. Visitez la section Accessoires (Catégorie Garantie) de la page Catalogue.
Le Mach-1 est-il vendu avec une garantie? Pour quelle durée la garantie est-elle applicable?
Biomomentum Inc. garantit à ses clients que le système micromécanique MACH-1 ™ sera exempt de défauts de matériaux et de fabrication dans les 24 mois suivants la livraison du produit à l'acheteur initial. Sous réserve de certaines exceptions et conditions, Biomomentum Inc. accepte, de son gré, de corriger par réparation, par remplacement ou par crédit à l'acheteur tout défaut de matériaux ou de fabrication qui se développe dans les 24 mois suivant la livraison du produit. La garantie limitée de la Société ne couvre que les défauts qui découlent de l'utilisation normale du produit et ne s'applique pas: - à un entretien inadéquat ou inadéquat; - à une modification non autorisée du système; - à une opération hors des limites prévues du produit; - à l’exploitation du produit, en dehors des spécifications; - à la préparation inappropriée du système; - à une manipulation inappropriée. La garantie limitée de la Société ne couvre pas les cellules de charge, extrêmement sensibles aux manipulations. La Société sera libérée de toutes les obligations découlant de sa garantie pour les produits qui ont été en contact avec des matières à risques biologiques et / ou des matières radioactives. La Société sera libérée de toutes les obligations en vertu de sa garantie dans le cas où des réparations ou des modifications sont effectuées par des personnes autres que son propre personnel de service ou le personnel du concessionnaire autorisé à moins que ces réparations ne soient faites par d’autres tiers avec le consentement écrit de Biomomentum Inc.
Comment puis-je obtenir un devis pour un testeur mécanique?
Le 'Configurateur' vous permettra, en quelques minutes, de vous construire un modèle de testeur mécanique Mach-1 répondant à vos besoins uniques en plus d'avoir un estimé de son prix. Vous pouvez aussi nous contacter directement si vous préférer.
Comment seront présentées les données brutes produites par le testeur mécanique
Pour chaque test, les données sont enregistrées dans un fichier texte séparé par des tabulations. Une en-tête simple, résume les paramètres du test (date, heure, la version du logiciel, numéro de série du testeur, les paramètres de fonction, etc.) Sur la base du taux d'acquisition, à chaque heure le fichier enregistre le temps, la position de chaque étage et la charge mesurée pour chaque canal de la cellule de charge. À chaque synchronisation, une capture d'image est activée. Les images (.raw) sont stockés dans un dossier séparé avec un horodatage.

Mach-1 – Exemple de données brutes (Image Sin 2mm 0.2Hz 5cycles)

Mach-1 – Exemple de données brutes (Image of Sin 2mm 0.1Hz 5cycles)

Mach-1 – Exemple de données brutes

Qu'est-ce que le module élastique en flexion?
Le module élastique en flexion Ef est une propriété mécanique intrinsèque d'un matériau exprimant sa tendance à se plier. À partir de la pente du graphique (contrainte vs deformation) d'un test de flexion et compte tenu de la géométrie de l'échantillon ainsi que la configuration de ce test (flextion en 3 points), on peut calculer le module élastique en flexion. Bien que théoriquement ce module est équivalent au module de Young, ces valeurs peuvent être différentes dans les tests expérimentaux.

Module de laboratoire — Flexion de l’os

LAB MODULE – Bending of Bone – Student Version

Qu'est-ce que la viscoélasticité?
Propriété d'un matériau présentant des caractéristiques visqueuses et élastiques sous déformation. Un tel matériau montrera un comportement mécanique dépendant du temps.

LAB MODULE – Torsion of Disk-Shaped Samples – Student Version

Qu'est-ce que la résistance ultime à la traction (résistance à la traction)?
La résistance ultime est la contrainte maximale développée dans un matériau avant la rupture durant un test de tension.

Module de laboratoire — Traction et rupture de la peau

LAB MODULE – Tension and Rupture of Skin – Student Version

Qu'est-ce que la corrélation d'images numériques
La corrélation d'images numériques (DIC) est une méthode analytique reposant sur un ensemble d'images pour suivre les changements 2D dans les images. Plusieurs ensembles synchronisés peuvent également être utilisés pour suivre les changements 3D dans les images. Il offre une analyse complète des matériaux sur le terrain et permet la caractérisation des propriétés mécaniques locales ainsi que l'interaction entre les composants d'un composé de matériaux. En tant que méthode de mesure de déplacement et de déformation sans contact, elle permet de caractériser les matériaux mous sans interférer avec leurs propriétés mécaniques. Cette méthode est donc bien adaptée à l'évaluation des matériaux biologiques et composites, ainsi que des matériaux géométriquement complexes, soumis à différentes contraintes. En tant que méthode d'évaluation complète du matériau sur le terrain, les résultats de ces analyses peuvent également être utilisés comme validation pour les modèles FEA.
Qu'est-ce que la limite élastique de la rigidité?
La contrainte à laquelle un matériau commence à montrer une déformation plastique.

Module de laboratoire — Traction et rupture de la peau

LAB MODULE – Tension and Rupture of Skin – Student Version

Qu'est-ce que le moment d'inertie de la section?
Le moment d'inertie de la section I est une quantité utilisée pour calculer la capacité d'un objet à résister à la flexion. Le moment d'inertie de la section dépend de la forme de la section transversale et est mesuré en unités de mm4.

Module de laboratoire — Torsion de l’os

Module de laboratoire — Flexion de l’os

LAB MODULE – Bending of Bone – Student Version

LAB MODULE – Torsion of Bone – Student Version

Qu'est-ce que la résistance maximale à la flexion?
La résistance maximale à la flexion (σf ) est une propriété matérielle définie comme la contrainte maximale dans un matériau juste de se déformer plastiquement lors d un test de flexion. La résistance maximale à la flexion est indépendante de la forme de l chantillon et de la configuration de test (flexion en 3 points). Elle représente la contrainte la plus élevée observée dans le matériau au moment ou celui-ci cède.

Module de laboratoire — Flexion de l’os

LAB MODULE – Bending of Bone – Student Version

Qu'est-ce que le module de section?
Le module de section Z est calculé comme le ratio entre la zone de l'inertie et la distance entre le centroïde et le bord supérieur ou inférieur de l'échantillon (d/2).

Module de laboratoire — Flexion de l’os

LAB MODULE – Bending of Bone – Student Version

Qu'est-ce que la région plastique?
Région d'une courbe contrainte-déformation où la déformation subie par un matériau reste après que la charge est enlevé. La déformation plastique est la partie permanente de la déformation au-delà de la limite élastique d'un matériau.

Module de laboratoire — Traction et rupture de la peau

LAB MODULE – Tension and Rupture of Skin – Student Version

Qu'est-ce que la région élastique?
Une région linéaire d'une courbe contrainte-déformation où un matériau déformé sous charge ou contrainte retournera à sa forme originale quand la contrainte sera relâchée. La pente de la région élastique est utilisé dans le calcul du module d'Young.

Module de laboratoire — Traction et rupture de la peau

LAB MODULE – Tension and Rupture of Skin – Student Version

Qu'est-ce que le taux de déformation?
Taux de la déformation d'un matériau par rapport au temps.

Qu'est-ce que l'élasticité?
Propriété d'un matériau à déformer sous déformation ou contrainte et revenir à sa forme originale lorsque la contrainte est relâché.

Module de laboratoire — Torsion de l’os

LAB MODULE – Unconfined Compression of Hydrogel Disks – Student Version

LAB MODULE – Torsion of Bone – Student Version

Qu'est-ce que la rigidité K?
C'est une propriété structurelle d'un échantillon. En traçant la force par rapport au déplacement pendant une compression non-confinée et en calculant la pente, on obtient la rigidité de l'échantillon. Dans le logiciel Mach-1 Analysis, la pente est en gramme-force par mm (gf / mm). Un gramme-force est de 1 gramme multipliée par l'accélération due à la gravité sur Terre, exactement 9.80665 m/s².

Module de laboratoire — Compression non confinée de disques d’hydrogel

Qu'est-ce que la région d'ajustement?
(En anglais seulement) (En anglais seulement) Region of a stress-strain curve prior to the elastic region. The shape of the toe region is different from that of the elastic region due to the primary realignment of the sample in the grip, the straightening of slack fibers and the rotation of collagen fibers to align with the direction of elongation.

LAB MODULE – Tension and Rupture of Skin – Student Version

Complétez votre équipement de test

Découvrez les accessoires

Report a problem with this page

Your email is used only to follow up on this report.

Screenshots (optional)

Click this area and paste a screenshot, or drag files here. Up to 3 PNG, JPEG or WebP images; 5 MB per image. Hide confidential information first.

Please do not include passwords or customer information. Reports and screenshots are private.