 Voir : Profilométrie 3D d’un plateau tibial SawBone
Mapping and analysis · 0:24
Profilométrie 3D d’un plateau tibial SawBone
Démonstration de profilométrie 3D sur un plateau tibial SawBone avec le Mach-1.
Configurations de test

Historiquement, la profilométrie a été reconnue comme un profil de la hauteur d’une surface lorsque la surface est déplacée par rapport au stylet du profilomètre de contact (glissant à la surface). Cette notion a changée avec l’émergence de techniques profilométriques sans contact (optiques), où la hauteur des surfaces est cartographiée sur une grille XY (par exemple par triangulation par faisceau laser). En utilisant un testeur mécanique multiaxial, une caractérisation non destructive similaire peut être effectuée en parcourant la surface avec une série de contacts très légers à la surface. À chaque position, un petit indentateur sphérique est abaissé contre la surface jusqu’à ce qu’une petite force prédéfinie soit détectée. La position verticale de l’indentateur à la détection de contact est la hauteur locale de la surface. Une résolution submicronique peut être obtenue sur des échantillons avec une large plage de rigidité (kPa à GPa). Cette technique n’est pas influencée par des artéfacts optiques et peut être réalisée avec l’échantillon se baignant dans une solution.
Voir : Profilométrie 3D d’un plateau tibial SawBoneMapping and analysis · 0:24
Démonstration de profilométrie 3D sur un plateau tibial SawBone avec le Mach-1.




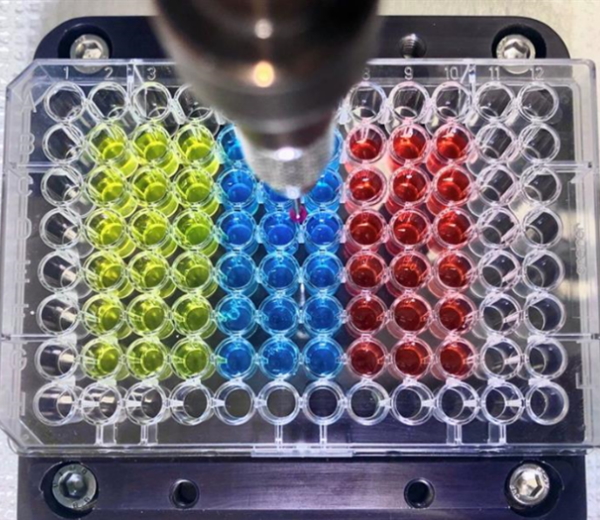


Mapping Toolbox – Fenêtre d’alimentation de l’appareil photo
Mapping Toolbox – Différents types de points dans l’alimentation de la caméra
Mapping Toolbox – Fenêtre d’alimentation de l’appareil photo
Cette fonction déplace les acuateurs horizontaux X et Y (ou l'acuateur de torsion Theta) vers la position suivante sur une liste de positions prédéfinie. Contrairement aux autres fonctions, cette fonction est directement liée au nombre de répétition de la séquence (voir "Repetitions" dans la section "Sequence"). Par exemple, pour déplacer les acuateurs vers chaque position figurant sur la liste, le nombre de répétitions de la séquence doit correspondre au nombre de positions sur la liste (calculé dans le champ "# Position"). Lorsque la séquence est exécutée, la fonction de balayage amène l'acuateur à la première position de la liste. Lors de la seconde répétition de la séquence, la fonction déplacera les acuateurs vers la deuxième position, et ainsi de suite. Lorsque le nombre de répétitions d'une séquence dépasse le nombre de positions sur la liste, la fonction réutilisera le même ensemble de positions en boucle. Par exemple, si une liste de positions contient 5 positions et que la séquence est répétée 10 fois, les 5 positions seront vues deux fois. Pour minimiser le risque d'endommagement de la cellule de charge, avant chaque répétition de la fonction de balayage, l'acuateur de l'axe Z sera tout d'abord repositionné à la position où il se trouvait au premier balayage de la séquence.
Paramètres:
POSITIONS X-Y (unités) - Liste contenant les coordonnées X et Y (ou Theta) des positions prédéfinies.
LOAD X-Y - Charge les coordonnées X et Y (ou Theta) d'un fichier (fichier texte délimité par des tabulations). Lorsque vous y êtes invité, choisissez le fichier contenant uniquement les coordonnées à ajouter à la liste.
PASTE X-Y - Colle les coordonnées X et Y (ou Theta) du presse-papiers dans le tableau.
CLEAR XY - Efface toutes les coordonnées X et Y (ou Theta) dans le tableau.